Torque
| Mecânica clássica |
|---|
 Diagramas de movimento orbital de um satélite ao redor da Terra, mostrando a velocidade e aceleração. |
Cinemática
|
Dinâmica
|
História
|
Trabalho e Mecânica
|
Sistema de partículas
|
Colisões
|
Movimento rotacional
|
Sistemas Clássicos
|
Formulações
|
Gravitação
|
Físicos
|
 Nota: Para outros significados, veja Torque (desambiguação).
Torque (português brasileiro) ou binário (português europeu), também conhecido como momento de alavanca, momento de força, ou simplesmente momento (evita-se este último termo, pois ele pode se referir a outras gradezas, como momento angular, momento linear e momento de inércia) é uma grandeza vetorial da física associada às forças que produzam rotação em um corpo.[1]
Inicialmente, o torque é definido a partir da componente perpendicular ao eixo de rotação da força aplicada sobre um objeto, que é efetivamente utilizada para fazê-lo girar em torno de um eixo ou ponto central, conhecido como ponto pivô ou ponto de rotação. A distância do ponto pivô ao ponto onde atua uma força ‘F’ é chamada braço do momento e é denotada por ‘r’. Note que esta distância ‘r’ é também um vetor.[2]
Em um espaço tridimensional, o vetor torque é definido como o produto vetorial, respectivamente, da posição r{displaystyle mathbf {r} }

- τ=r×F{displaystyle {boldsymbol {tau }}=mathbf {r} times mathbf {F} ,!}

Índice
1 Introdução
1.1 Definição em módulo
1.2 Definição vetorial
1.3 Unidades
2 Segunda lei de Newton para rotações
2.1 Eixo fixo
2.2 Forma geral
2.3 Relação com o momento angular
3 Equilíbrio de rotação
4 Problemas envolvendo torque
4.1 Bloco pendurado por disco
5 Cálculos de Forças
6 Momento e Binários
7 Ver também
8 Referências
9 Bibliografia
Introdução |
Definição em módulo |

Decomposição da força F em duas componentes: uma perpendicular ao vetor posição r, F⊥; e outra paralela a ele. Somente a componente perpendicular da força produz rotação e, por consequência, é a única que produz torque.
Nesta imagem, o vetor torque aponta perpendicularmente ao plano em que ocorre a rotação, no sentido que "sai" da imagem.
A maçaneta de uma porta fica o mais longe possível das dobradiças por uma boa razão. Para abrir uma porta pesada, é tão necessário aplicar uma força de módulo suficientemente grande, quanto é aplicá-la na direção perpendicular à linha que liga a maçaneta às dobradiças. Se a força for aplicada mais perto das dobradiças que a maçaneta, ou com um ângulo diferente de 90º em relação ao plano da porta, será preciso usar uma força maior para abrir a porta que se a força for aplicada à maçaneta, perpendicularmente ao plano da porta.[2]
Para determinar o modo como F provoca uma rotação do corpo em torno do eixo de rotação, podemos separar a força em duas componentes (figura ao lado). Uma dessas componentes, a componente radial F||, tem a direção do vetor r. Essa componente não provoca rotações, já que age ao longo de uma reta que passa pelo ponto do qual se origina o vetor posição r. Isto é, se uma porta for puxada ou empurrada paralelamente ao seu plano, ela não vai girar. Já a componente tangencial, F⊥, é perpendicular ao vetor posição. Essa componente, portanto, provoca rotações e tem módulo F⊥=Fsen(θ){displaystyle F_{perp }=Foperatorname {sen}(theta )}
A capacidade de F fazer um corpo girar não depende apenas do módulo da componente tangencial F⊥, mas também da distância entre o ponto de aplicação de F e o ponto em que se origina o vetor r, isto é, do módulo desse vetor, cujo valor é r{displaystyle r}


Definição de torque (módulo)
τ=rF⊥=r⊥F=rFsen(θ){displaystyle tau =rF_{perp }=r_{perp }F=rFoperatorname {sen}(theta )}

Definição vetorial |
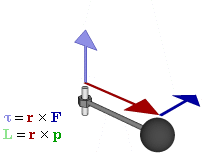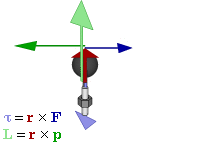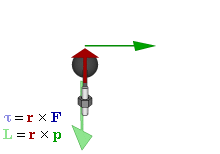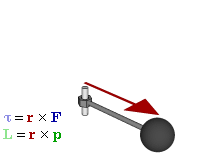
Relação dos vetores torque (τ{displaystyle {boldsymbol {tau }}}
 ), força (F{displaystyle mathbf {F} }), momento linear (p{displaystyle mathbf {p} }
 ), momento angular (L{displaystyle mathbf {L} }
 ) e posição (r{displaystyle mathbf {r} }).
Inicialmente, defini-se o torque τ{displaystyle tau }
Definição de torque (vetorial)
τ=r×F{displaystyle {boldsymbol {tau }}=mathbf {r} times mathbf {F} }

Essa definição de torque, assim como qualquer outro produto vetorial, obedece a convenção dextrógira, isto é, a regra da mão direita.[4] O produto vetorial é formalmente calculado de forma análoga a um determinante, cujas linhas são formadas pelos versores cartesianos e pelas componentes do vetor posição e do vetor força. Considerando r=(x,y,z){displaystyle mathbf {r} =(x,y,z)}


- r×F=|ijkxyzFxFyFz|{displaystyle mathbf {r} times mathbf {F} ={begin{vmatrix}mathbf {i} &mathbf {j} &mathbf {k} \x&y&z\F_{x}&F_{y}&F_{z}end{vmatrix}}}

Portanto, usando o teorema de Laplace para o cálculo de determinantes, o torque exercido pode ser expresso, em componentes cartesianas, das seguintes formas:
- τ=|yzFyFz|i−|xzFxFz|j+|xyFxFy|k{displaystyle {boldsymbol {tau }}={begin{vmatrix}y&z\F_{y}&F_{z}end{vmatrix}}mathbf {i} -{begin{vmatrix}x&z\F_{x}&F_{z}end{vmatrix}}mathbf {j} +{begin{vmatrix}x&y\F_{x}&F_{y}end{vmatrix}}mathbf {k} }

- τ=(yFz−zFy)i−(xFz−zFx)j+(xFy−yFx)k=(yFz−zFy,zFx−xFz,xFy−yFx){displaystyle {boldsymbol {tau }}=(yF_{z}-zF_{y})mathbf {i} -(xF_{z}-zF_{x})mathbf {j} +(xF_{y}-yF_{x})mathbf {k} =(yF_{z}-zF_{y},zF_{x}-xF_{z},xF_{y}-yF_{x})}

Unidades |
A unidade de medida para o torque definida pelo Sistema Internacional de Unidades é o newton-metro. Ainda que matematicamente a ordem destes fatores, "newton" e "metros", seja indiferente, o BIPM (Bureau International des Poids et Mesures) especifica[6] que a ordem deve ser N·m e não m·N.
Segunda lei de Newton para rotações |
 Ver artigo principal: Leis de Newton
Eixo fixo |
Um torque pode fazer um corpo rígido girar, como acontece, por exemplo, quando abrimos ou fechamos uma porta. Para relacionar o torque resultante aplicado a um corpo rígido à aceleração angular a produzida por esse torque, faz-se a analogia com a segunda lei de Newton para translações (Fres=ma{displaystyle F_{res}=ma}


2ª lei de Newton para rotações (eixo fixo)
τres=Iα{displaystyle tau _{res}=Ialpha }
Demonstração[3][7]
Consideremos uma situação simples na qual uma partícula de massa m{displaystyle m}
Como apenas a componente F⊥{displaystyle mathbf {F_{perp }} }
da força F{displaystyle mathbf {F} }
- τ=rF⊥{displaystyle tau =rF_{perp }}
A força F⊥{displaystyle F_{perp }}
produz uma aceleração a⊥{displaystyle a_{perp }}
na direção tangente à trajetória circular. Então, pela segunda lei de Newton para translações:
- F⊥=ma⊥{displaystyle F_{perp }=ma_{perp }}
Lembrando que a aceleração tangencial se relaciona à aceleração angular α{displaystyle alpha }
, unem-se todas as equações para obter o seguinte resultado:
- τ=rF⊥=r(ma⊥)=mr(αr)=(mr2)α{displaystyle tau =rF_{perp }=r(ma_{perp })=mr(alpha r)=(mr^{2})alpha }
O fator mr2{displaystyle mr^{2}}
nessa equação é o momento de inércia I{displaystyle I}
- τ=Iα{displaystyle tau =Ialpha }
Para generalizar essa equação para um corpo rígido de n{displaystyle n}
partículas que gira em torno de um eixo fixo, basta somar os torques sofridos por cada partícula. Como a aceleração angular é sofrida igualmente por todas as partículas, resulta que o torque resultante está relacionado ao momento de inércia do corpo rígido. Dessa forma:
- τres=∑i=1nτi=∑i=1nIiα=(∑i=1nmiri2)α{displaystyle tau _{res}=sum _{i=1}^{n}tau _{i}=sum _{i=1}^{n}I_{i}alpha =(sum _{i=1}^{n}m_{i}r_{i}^{2})alpha }
Como o momento de inércia I{displaystyle I}
, temos que:
τres=Iα{displaystyle tau _{res}=Ialpha }
- τ=rF⊥{displaystyle tau =rF_{perp }}


Forma geral |
Caso o torque resultante não seja paralelo à aceleração angular, a relação entre as duas grandezas vetoriais não será dada através de um número, o momento de inércia, mas sim por um tensor, conhecido como o tensor de inércia.
2ª lei de Newton para rotações (forma geral)
τres=Iα⇔(τxτyτz)=(IxxIxyIxzIyxIyyIyzIzxIzyIzz)(αxαyαz){displaystyle {boldsymbol {tau }}_{res}=mathbf {I} {boldsymbol {alpha }}Leftrightarrow {begin{pmatrix}tau _{x}\tau _{y}\tau _{z}end{pmatrix}}={begin{pmatrix}I_{xx}&I_{xy}&I_{xz}\I_{yx}&I_{yy}&I_{yz}\I_{zx}&I_{zy}&I_{zz}end{pmatrix}}{begin{pmatrix}alpha _{x}\alpha _{y}\alpha _{z}end{pmatrix}}}

Nesta equação matricial, cada entrada Iij{displaystyle I_{ij}}


Iij=∫[(x12+x22+x32)δij−xixj]dm{displaystyle I_{ij}=int left[left(x_{1}^{2}+x_{2}^{2}+x_{3}^{2}right)delta _{ij}-x_{i}x_{j}right]dm}.
De modo que x1=x{displaystyle x_{1}=x}


Relação com o momento angular |
O torque resultante (referido a uma particular origem O{displaystyle O}
2ª lei de Newton para rotações (momento angular)
τres=dLdt{displaystyle {boldsymbol {tau }}_{res}={frac {dmathbf {L} }{dt}}}

Demonstração[8][9]
Tomando a definição de momento angular:
- L=r×p{displaystyle {boldsymbol {L}}=mathbf {r} times mathbf {p} ,!}
Em que p{displaystyle mathbf {p} }
- dLdt=ddt(r×p)=drdt×p+r×dpdt{displaystyle {frac {dmathbf {L} }{dt}}={frac {d}{dt}}left(mathbf {r} times mathbf {p} right)={frac {dmathbf {r} }{dt}}times mathbf {p} +mathbf {r} times {frac {dmathbf {p} }{dt}}}
Pela segunda lei de Newton para translações, dpdt=Fres{displaystyle {frac {dmathbf {p} }{dt}}=mathbf {F} _{res}}
. Como drdt=v{displaystyle {frac {dmathbf {r} }{dt}}=mathbf {v} }
, a velocidade da partícula e v{displaystyle mathbf {v} }
é paralelo a p{displaystyle mathbf {p} }
. Dessa forma:
- dLdt=r×Fres{displaystyle {frac {dmathbf {L} }{dt}}=mathbf {r} times mathbf {F} _{res}}
Logo:
τres=dLdt{displaystyle {boldsymbol {tau }}_{res}={frac {dmathbf {L} }{dt}}}
- L=r×p{displaystyle {boldsymbol {L}}=mathbf {r} times mathbf {p} ,!}


Equilíbrio de rotação |
Ver artigo principal: EstáticaDiz-se que um corpo rígido (como uma alavanca, por exemplo) está em equilíbrio quando a soma vetorial de todos os seus momentos de torque forem o vetor nulo.
Condição de equilíbrio de rotação
τres=∑i=1nτi=0{displaystyle {boldsymbol {tau }}_{res}=sum _{i=1}^{n}{boldsymbol {tau }}_{i}=mathbf {0} }

Problemas envolvendo torque |
Bloco pendurado por disco |
 |  | |
Imagem de um bloco pendurado por uma corda enrolada em um disco. | Diagrama de forças referente ao problema. |
Tomemos um disco homogêneo, de massa M{displaystyle M}

Por um lado, considerando o bloco como um sistema, pode-se relacionar a aceleração a às forças que agem sobre o bloco através da segunda lei de Newton para translação (Fres=ma{displaystyle F_{res}=ma}
As forças atuantes estão representadas no diagrama de corpo livre do sistema. A força de tensão na corda é T{displaystyle T}


Fres=ma⟹T−mg=ma{displaystyle F_{res}=maimplies T-mg=ma}(1){displaystyle (1)}

Entretanto, não é possível obter o valor de a{displaystyle a}
Para calcular os torques e o momento de inércia, usamos o fato de que o eixo de rotação é perpendicular ao disco e passa pelo seu centro. Nesse caso, os torques são dados pela equação τ=rF⊥{displaystyle tau =rF_{perp }}


- τres=Iα⟹−RT=MR22α⟹T=−12MαR{displaystyle tau _{res}=Ialpha implies -RT={frac {MR^{2}}{2}}alpha implies T=-{frac {1}{2}}Malpha R}

Como a aceleração linear do bloco e a aceleração tangencial do disco são iguais, é válida a equação a=αR{displaystyle a=alpha R}
T=−12Ma{displaystyle T=-{frac {1}{2}}Ma}(2){displaystyle (2)}

Substituindo a equação (2) na equação (1), encontra-se a aceleração obtida pelo corpo:[10]
- −12Ma−mg=ma⟹(m+12M)a=−mg{displaystyle -{frac {1}{2}}Ma-mg=maimplies left(m+{frac {1}{2}}Mright)a=-mg}

a=−mgm+12M{displaystyle a=-{frac {mg}{m+{frac {1}{2}}M}}}

Com esse resultado também é possível obter o valor da tração na corda, substituindo esta equação na equação (2):
- T=−12M(−mgm+12M){displaystyle T=-{frac {1}{2}}Mleft(-{frac {mg}{m+{frac {1}{2}}M}}right)}

T=Mmg2m+M{displaystyle T={frac {Mmg}{2m+M}}}

Cálculos de Forças |

Uma forma mais geral e simples de somar qualquer tipo de forças consiste em deslocá-las
todas para um mesmo ponto, mas por cada força F→{displaystyle {vec {F}}}

O deslocamento de uma força para um ponto fora da sua linha de ação introduz um torque τ{displaystyle tau }
O vetor posição r→{displaystyle {vec {r}}}

τ=Frsinθ{displaystyle tau =F;r;sintheta }  |
Repare que (Fsinθ){displaystyle (F;sintheta )}
No caso da soma das forças paralelas , o deslocamento das forças para o ponto S
introduz dois torques, (τ1=F1d1){displaystyle (tau _{1}=F_{1}d_{1})}

É também importante ter em conta o sentido de cada torque. A rotação produzida por F→{displaystyle {vec {F}}}


τ→=r→×F→{displaystyle {vec {tau }}={vec {r}}times {vec {F}}}  |
em que r→×F→{displaystyle {vec {r}}times {vec {F}}}
equação τ=Frsinθ{displaystyle tau =F;r;sintheta }
r→{displaystyle {vec {r}}}
afastando os dedos polegar, indicador e médio da mão direita, se o indicador aponta no
sentido de r→{displaystyle {vec {r}}}
de τ→{displaystyle {vec {tau }}}
É de salientar que com essa definição, o produto vetorial não é comutativo; (a→×b→){displaystyle ({vec {a}}times {vec {b}})}


e→x×e→x=e→y×e→y=0{displaystyle {vec {e}}_{x}times {vec {e}}_{x}={vec {e}}_{y}times {vec {e}}_{y}=0}

O produto de dois versores perpendiculares é outro versor perpendicular a
eles; assim, temos que
(e→x×e→y=e→z){displaystyle ({vec {e}}_{x}times {vec {e}}_{y}={vec {e}}_{z})}

Consequentemente, escolhendo eixos em que os vetores r e F só tenham componentes x e y, obtemos o seguinte resultado útil para calcular produtos vetoriais:
τ→=|xyFxFy|e→z=(xFy−yFx)e→z{displaystyle {vec {tau }}={begin{vmatrix}x&y\F_{x}&F_{y}end{vmatrix}}{vec {e}}_{z}=(xF_{y}-yF_{x}){vec {e}}_{z}}  |
Concluiremos para o fato de que, em contraste com as forças, os torques sim são vetores livres. O mesmo torque aplicado em qualquer ponto de um objeto produz o mesmo efeito. Uma força e um torque perpendicular a ela são sempre equivalentes à força, sem torque, atuando em outro ponto diferente. Isto é, deslocando a força na direção e distância apropriada, podemos introduzir um torque igual e oposto ao que queremos anular; como os dois torques são vetores livres, somam-se dando um torque nulo. O ponto de aplicação da resultante de várias forças é o ponto onde podemos somá-las produzindo um torque resultante nulo.[11]
Momento e Binários |


Binário

Momento de uma força
A regra das alavancas pode ser explicada introduzindo o conceito de momento. Define-se o valor do momento de uma força em relação a um ponto O, como o produto do módulo da força pela distância desde o ponto O até a linha de ação da força (braço b{displaystyle b}
MO=Fb{displaystyle M_{mathrm {O} }=F,b}

O momento MO{displaystyle M_{mathrm {O} }}
Quanto mais afastada estiver a linha de ação da força em relação ao ponto fixo O, maior será o efeito rotativo produzido pela força. Isso explica porquê é mais fácil fechar a porta quanto mais longe das dobradiças for aplicada a força; a distância entre a linha de ação da força e a linha das dobradiças é o braço e quanto maior for, maior será o momento da força aplicada.
Sendo r→{displaystyle {vec {r}}}
Conclui-se que valor do momento da força em relação ao ponto O é igual a,
MO=Frsinθ{displaystyle M_{mathrm {O} }=F,r,sin theta }

Repare-se que (Fsinθ{displaystyle F,sin theta }
A equação acima mostra que o momento da força é igual ao módulo do produto vetorial entre o vetor posição e a força e mostra a conveniência de definir o momento em forma vetorial:
M→O=r→×F→{displaystyle {vec {M}}_{mathrm {O} }={vec {r}}times {vec {F}}}

O vetor M→O{displaystyle {vec {M}}_{mathrm {O} }}
Na figura anterior o momento é um vetor que aponta para fora da figura e costuma ser representado por uma seta circular, no sentido da rotação que segue a regra da mão direita em relação ao sentido do vetor M→O{displaystyle {vec {M}}_{mathrm {O} }}
Um binário é um conjunto de duas forças F→{displaystyle {vec {F}}}
O binário não produz nenhuma translação em nenhum sentido, mas apenas rotação. O momento total, em relação à origem O, é a soma dos momentos das duas forças,
r→Q×F→−r→P×F→=(r→Q−r→P)×F→{displaystyle {vec {r}}_{mathrm {Q} }times {vec {F}}-{vec {r}}_{mathrm {P} }times {vec {F}}=({vec {r}}_{mathrm {Q} }-{vec {r}}_{mathrm {P} })times {vec {F}}}

Os dois vetores de posição dos pontos Q e P dependem da escolha da origem, mas a sua diferença é o vetor r→PQ{displaystyle {vec {r}}_{mathrm {PQ} }}
Isso quer dizer que o binário produz um momento que não depende de nenhum ponto de referência,
M→=r→PQ×F→{displaystyle {vec {M}}={vec {r}}_{mathrm {PQ} }times {vec {F}}}

Na figura abaixo o momento do binário é um vetor para fora da figura, representado pela seta circular no sentido anti-horário.

Procedimento para deslocar uma força de um ponto P para outro ponto Q
Uma força F→{displaystyle {vec {F}}}
Adicionam-se duas forças −F→{displaystyle -{vec {F}}}
No caso da figura anterior, M{displaystyle M}

No ponto P há duas forças iguais e opostas que se anulam, ficando no fim a força F→{displaystyle {vec {F}}}
Conclui-se que para somar um conjunto de forças num ponto Q, somam-se os momentos das forças em relação a esse ponto, dando um binário resultante, e somam-se as forças como vetores livres. O resultado é a força resultante no ponto Q e o binário resultante.
Quando as direções de todas as forças estiverem num mesmo plano, será conveniente definir dois dos eixos coordenados nesse plano, por exemplo x{displaystyle x}
Mz=|xyFxFy|{displaystyle M_{z}=left|{begin{array}{cc}x&y\F_{x}&F_{y}end{array}}right|}

em que x{displaystyle x}
Para obter o binário resultante bastará somar os valores de Mz{displaystyle M_{z}}
Ver também |
- Impulso
- Movimento circular uniforme
- Binário do motor
Referências
↑ abc Halliday 2012, p. 292
↑ abcd Halliday 2012, p. 267
↑ abc Halliday 2012, p. 268
↑ Halliday 2012, p. 293
↑ Martins, Jorge Sá. «Operações com vetores». Youtube. 7 de outubro de 2017
↑ «SI - Unidades derivadas». bipm.org
↑ abcde Halliday 2012, p. 269
↑ ab Halliday 2012, p. 297
↑ Halliday 2012, p. 298
↑ abcd Halliday 2012, p. 270
↑ abcde Trechos que usam material da obra Villate, Jaime E (2013). «6: Dinâmica dos corpos rígidos». Dinâmica e Sistemas Dinâmicos. Porto: [s.n.] ISBN 978-972-99396-1-7. Consultado em 8 de junho de 2013 Disponibilizada nos termos da Creative Commons Attribution Share Alike 3.0.
Bibliografia |
Halliday, David (2012). Fundamentos de Física Volume 1 - Mecânica (9ª ed). Rio de Janeiro, RJ: LTC - Livros Técnicos e Científicos


